
Realistický trakční systém 4×4 V1.6.0.0

Realistický trakční systém 4×4 V1.6.0.0
Multiplayer ve vývoji, hratelný, ale může obsahovat chyby
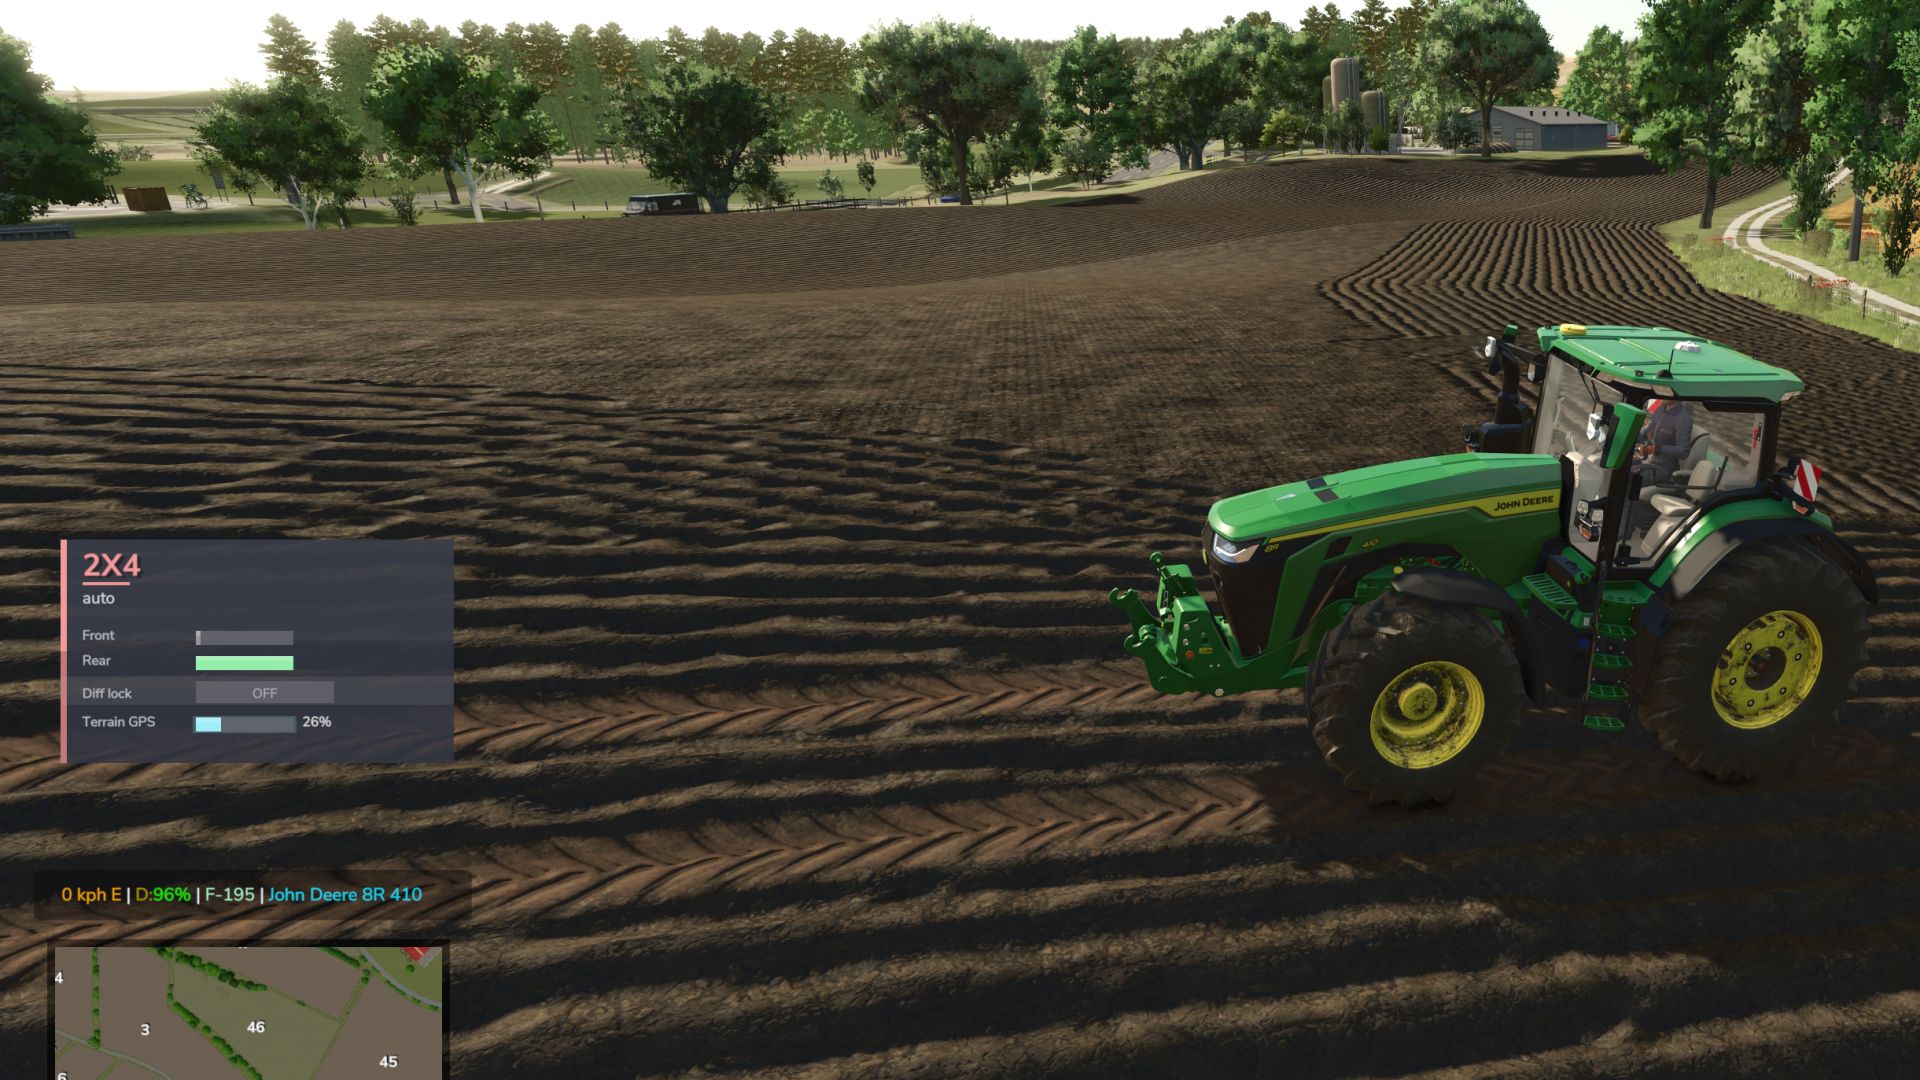
Převezměte skutečnou kontrolu nad trakcí vašeho traktoru – zařaďte pohon 4×4, uzamkněte diferenciál a nechte systém reagovat na skutečné prokluzování kol, ne jen na přiřazené tlačítko.
Tato modifikace přidává plně přepínatelný systém pohonu 4×4 do kompatibilních vozidel (traktory, nákladní vozy, sklízecí stroje, automobily): zapíná/vypíná přední nápravu v případě potřeby a přepíná uzávěrku diferenciálu, která mění poloměr otáčení pro maximální přilnavost v blátě, sněhu nebo při těžké práci.
Funkce
Detekce prokluzu zadních kol – automatické režimy reagují na skutečnou fyziku prokluzu kol, nejen na rychlost
Čtyři jízdní režimy, standardně přiřazené každému vozidlu:
Manuální – vždy pod kontrolou
Poloautomatické – aktivuje se při skutečném prokluzování kol, zatímco manuální ovládání je vždy k dispozici
Automatická převodovka – stejná logika, upravená pro vozidla s továrně namontovaným automatickým pohonem všech kol (převodovky CVT/IVT)
Inteligentní – plynulé, proporcionální zapojení ve stylu Fendtu (bez náhlého zapínání/vypínání)
Nativní simulace tlaku v pneumatikách během záběru – bez závislosti na žádném jiném modu
HUD na obrazovce s aktuálním stavem a nastavitelnou polohou v nabídce nastavení hry
Žádné změny XML u žádného vozidla – systém se automaticky integruje do všech kompatibilních vozidel
V1.6.0.0
Opravy
– Modifikované traktory, jejichž mezinápravový diferenciál uvádí ZADNÍ nápravu jako první v XML: v režimu pohonu 2WD šel točivý moment na přední nápravu a zadní náprava se volně otáčela a uzávěrka zadního diferenciálu neměla žádný účinek (fungovala pouze se zapnutým pohonem 4WD). Přední a zadní náprava jsou nyní detekovány podle skutečných poloh kol. Díky fermer25 za report a video.
– Zablokovaný střed se nyní skutečně zablokuje u traktorů s mnohem menšími předními pneumatikami (např. MTZ/Bělorusko, přední kola se natáčejí 1,5krát více než zadní): zadní kola se mohla volně protáčet a pohon 4×4 se zdál nedělat nic. Se zablokovaným středem se točivý moment nyní přenáší na nápravu, která se drží (až 85 % na přední nápravu, když se zadní kola protáčejí; kolo ve vzduchu se počítá jako protáčející se). Vypnout: centerLockBias = false.
– HUD: důvod již nebliká mezi „spuštěné nářadí“ a „Předpověď GPS“.
Nový
– Ruční nastavení tlaku v pneumatikách na každém traktoru: Ctrl+Alt+I pro nahuštění / Ctrl+Alt+O pro vyfouknutí v krocích po 10 % mezi tlakem na poli a na vozovce.
– Bez CTIS: pouze se zastaveným traktorem (~1,5 min na nafouknutí, ~1 min na vyfouknutí), jako s kompresorem a manometrem.
– S CTIS (Fendt VarioGrip, John Deere 8R): během jízdy s použitím integrovaného kompresoru. Ctrl+Alt+P přepne zpět do automatického (Fendt) / přednastaveného režimu (8R).
– Zpráva na obrazovce s vybraným tlakem (přední/zadní lišta). Uloženo s uloženou hrou a synchronizováno v multiplayeru.
– John Deere 8R: skutečně integrovaný CTIS s předvolbami POLE / SILNICE (Ctrl+Alt+P), 0,8 -> 1,8 baru za ~1 minutu, vyfouknutí ~40 s.
– Pneumatiky se při poklesu tlaku viditelně zplošťují (jako u systému Variable Tire Pressure) a mají větší kontaktní plochu.
– S fyzikou půdy a úklonu: predikce trakce využívá skutečnou tahovou sílu nářadí (ASABE D497), skutečné zatížení zadní nápravy (včetně přenosu hmotnosti) a skutečnou přilnavost pneumatik na aktuálním povrchu (Brixius); tlak v pneumatikách na nápravu vychází ze skutečného zatížení nápravy; nižší tlak = větší přilnavost a menší propadávání kol.
– Kompatibilní s MoreRealistic: predikce trakce využívá skutečnou tažnou sílu nářadí od MoreRealistic (také bez fyziky půdy a úkosu).
– Kompatibilní s variabilní pracovní hloubkou (díky metodě Soil & Draft Physics se draft řídí hloubkou nastavenou ve VWD).
– Funguje společně s hydraulickým systémem odpružení.
– Překlady pro všech 25 herních jazyků.
Nastavení
DriveModeConfig.lua: manualTirePressure (true/false), manualInflateMs, manualDeflateMs, centerLockBias (true/false).
zasty chalk


